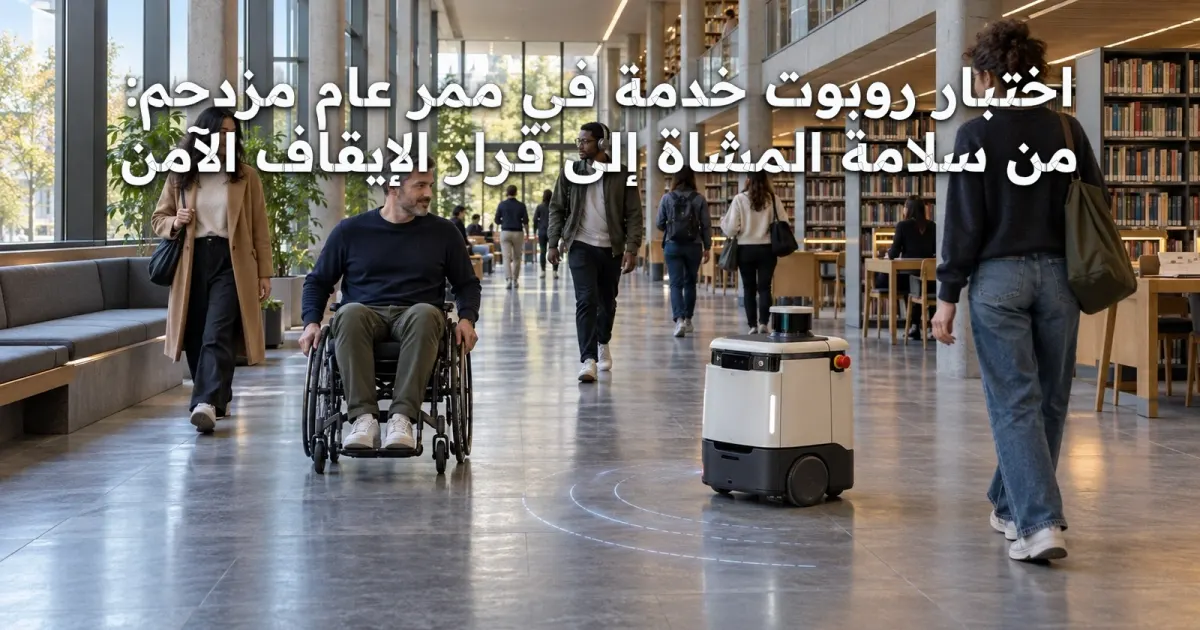
قد يتحرك روبوت توصيل داخل صالة عرض واسعة دون أخطاء، ثم يتعثر في ممر ضيق يمر فيه طفل أو مستخدم كرسي متحرك أو عامل يحمل صندوقًا. لذلك لا يكفي فيديو تجريبي لإثبات صلاحية روبوت خدمة للعمل وسط الجمهور. يحتاج المشغل إلى خطة قبول تختبر السرعة والتوقف والازدحام والخصوصية والتدخل البشري ضمن حدود المكان المحدد. يركز هذا المقال على تصميم اختبار ميداني لروبوت توصيل داخلي في مكتبة أو مستشفى أو مركز تجاري، لا على تقييم سوق الروبوتات عمومًا. كل سيناريو يجب تنفيذه تحت إشراف مختصين وبما يتوافق مع تعليمات المصنع والقوانين المحلية؛ النص ليس شهادة مطابقة أو تصريح تشغيل.
حدد المهمة وحدود التشغيل قبل اختيار الروبوت
ابدأ بوصف مسار محدد: من نقطة استلام طرود صغيرة إلى مكتب استقبال في طابق واحد، خلال ساعات معينة، وبسرعة قصوى يحددها تقييم السلامة. اذكر نوع الأرضية، وعرض الممرات، والمنحدرات، والأبواب، والمصاعد، وكثافة المارة. لا تكتب «الروبوت آمن في الأماكن العامة» بوصفها نتيجة مطلقة؛ السلامة تتغير بتغير البيئة والمهمة. إذا كان الروبوت لا يتعامل مع المصاعد، فلا تضف المصعد إلى نطاق التشغيل لمجرد أن نموذجًا آخر يستطيع ذلك. وأي تعديل في الوزن أو المستشعرات أو البرمجيات قد يستلزم إعادة تقييم. حدود الاستخدام المكتوبة تمنع انتقال تجربة ناجحة في ممر فارغ إلى تشغيل غير مدروس في ازدحام فعلي.
ارسم خريطة مخاطر للمشاة لا خريطة ملاحة فقط
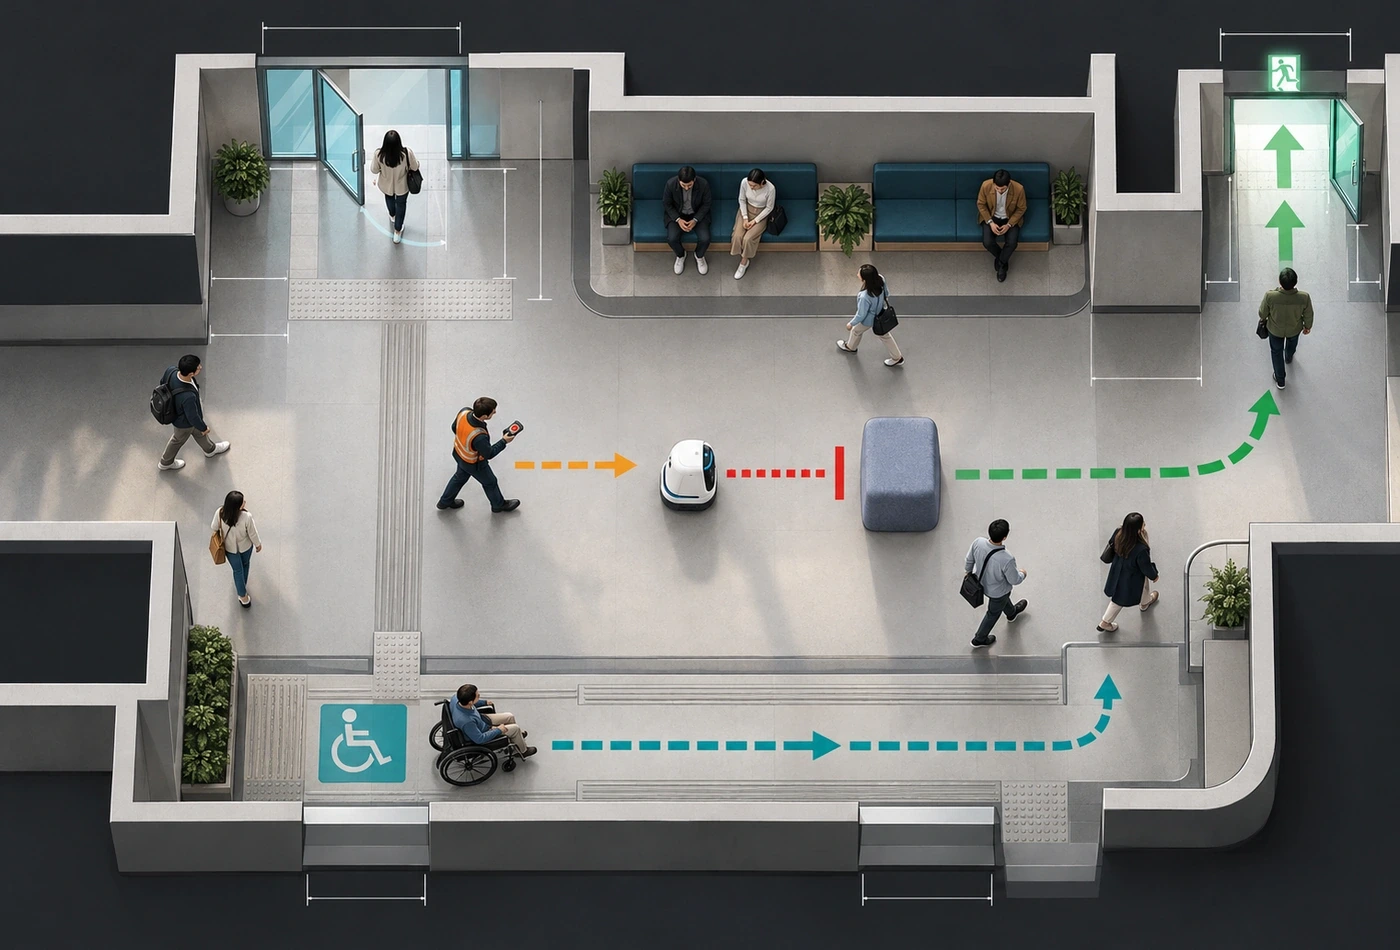
خرائط الروبوت غالبًا تركز على الجدران والعوائق الثابتة، بينما يحتاج اختبار السلامة إلى توقع سلوك الأشخاص. ضع نقاط عبور الأطفال، وأماكن الانتظار، والأبواب التي تُفتح فجأة، والمناطق ذات الإضاءة الضعيفة، ومخارج الطوارئ. راجع ما إذا كان مسار الروبوت يعوق وصول شخص يستخدم عصا أو كرسيًا متحركًا. لا تفترض أن كل مشاة يتحركون بسرعة متوقعة أو ينتبهون إلى صوت التنبيه. ناقش السيناريوهات مع مسؤول الموقع وممثلين عن المستخدمين المختلفين، ثم حدد مناطق ممنوعة وساعات تشغيل مناسبة. يجب أن يبقى طريق الإخلاء متاحًا حتى عند توقف الروبوت فجأة.
اختبر التوقف قبل اختبار السرعة
قبل قياس عدد عمليات التوصيل في الساعة، تحقق من قدرة الروبوت على التوقف الآمن عند ظهور عائق. تختلف مسافة التوقف بحسب السرعة والحمولة والسطح وحالة البطارية، لذلك لا تعتمد رقمًا عامًا من الإنترنت. استخدم أدوات قياس ومسار اختبار محميًا ومشرف سلامة، ولا تضع أشخاصًا حقيقيين في مسار اصطدام مقصود. ابدأ بعوائق اختبار مناسبة، ثم اختبر زوايا الاقتراب والانعطاف، وسجل سرعة الروبوت قبل التوقف وبعده. راجع حالة المستشعرات بعد التحديثات والاهتزازات. لا تساوِ نجاح زر الإيقاف اليدوي بنجاح اكتشاف العوائق تلقائيًا؛ كلاهما طبقة مختلفة تحتاج اختبارًا مستقلًا.
الممر الضيق يغيّر قواعد الأولوية
في ممر يتسع بالكاد لشخصين، قد يكون استمرار الروبوت ببطء مزعجًا أو خطرًا حتى لو لم يحدث اصطدام. حدد قاعدة أولوية واضحة: المشاة أولًا، والروبوت ينتظر أو يعود إلى نقطة آمنة عندما يعجز عن ترك مساحة مرور مناسبة. اختبر مرور شخص يحمل عربة، وشخص يتوقف فجأة، ومجموعة تتحرك في اتجاهين. إذا لم يستطع النظام فهم الموقف بثقة، يجب أن يكون سلوك عدم اليقين متوقعًا ومعلنًا. لا تجعل الروبوت يلح على المرور بإشارات صوتية متكررة، خصوصًا في مستشفى أو مكتبة. قياس النجاح يشمل عدم إزعاج الناس وعدم إغلاق الممر، وليس إتمام التوصيل فقط.
أبواب زجاجية ومرايا وإضاءة متغيرة
قد تؤثر الانعكاسات والأسطح الشفافة في أداء بعض تقنيات الاستشعار، لكن درجة التأثر تختلف باختلاف نوع المستشعر وخوارزمية الدمج. اختبر البيئة الفعلية في الصباح والمساء، مع فتح الأبواب وإغلاقها، وتغير ضوء الشمس، ووجود عوائق منخفضة أو بارزة. سجّل نوع العائق والظروف التي ظهر فيها الخطأ، ولا تعمم فشل حالة واحدة على كل أجهزة LiDAR أو الكاميرات. إذا احتاج الروبوت إلى علامات أرضية أو مناطق افتراضية إضافية، وثّق ذلك بوصفه جزءًا من بيئة التشغيل. ينبغي إعادة الاختبار بعد تغيير توزيع الأثاث أو تركيب واجهات زجاجية جديدة، لأن خريطة الأمس قد لا تمثل الممر اليوم.
تعامل مع توقف الاتصال كحالة سلامة
قد يعتمد الروبوت على خادم لإدارة المهام بينما يستمر نظام الملاحة محليًا، أو قد يحتاج اتصالًا مستمرًا لوظائف أساسية. لا تفترض أحد النموذجين دون مراجعة وثائق الجهاز. اختبر انقطاع الشبكة في بيئة مضبوطة، وراقب هل يتوقف الروبوت في مكان يعرقل المرور، أم ينتقل إلى وضع آمن، أم يكمل المهمة بحدود واضحة. يجب أن يعرف العامل كيف يستعيد التحكم، وكيف يتأكد من عدم تكرار أمر توصيل بعد عودة الاتصال. لا تختبر انقطاع الشبكة في منطقة مزدحمة قبل إثبات سلوك التوقف في منطقة محمية. وأي تحكم عن بعد يحتاج صلاحيات موثقة وآلية تمنع تعارض الأوامر.
الخصوصية جزء من تصميم المسار
قد تستخدم الروبوتات كاميرات أو مستشعرات لرؤية الطريق. اسأل هل تحفظ صورًا للزوار، وإلى متى، وأين تُعالج البيانات، ومن يستطيع الاطلاع عليها. لا تعلن أن النظام «لا يسجل» اعتمادًا على غياب زر تسجيل في واجهة المشغل؛ تحقق من إعدادات الخدمة والسجلات والسياسة الفعلية. في أماكن حساسة مثل المستشفيات، تجنب تصوير مناطق علاج أو معلومات مرضى دون أساس قانوني واضح. قلل جمع البيانات إلى ما يلزم للملاحة والتشخيص، وحدد آلية حذف ومراجعة. لا تستخدم لقطات اختبار تضم وجوه أشخاص في عرض تسويقي دون موافقات مناسبة. سلامة الحركة لا تعفي من متطلبات حماية البيانات.
دراسة حالة افتراضية: توصيل ملفات داخل مكتبة
لنفترض روبوتًا ينقل كتبًا بين مخزن ومكتب إعارة عبر ممر طوله ثمانون مترًا. أثناء الاختبار الأول نجح في عشر رحلات دون عوائق، لكن في اختبار الازدحام توقف قرب باب ضيق وأجبر المارة على الالتفاف. لا يصح إعلان «نجاح 100%» من الرحلات العشر الأولى. يمكن تعديل نقطة الانتظار ومسار الاقتراب ثم إعادة اختبار حالات العبور المتقابل. سجل عدد مرات تدخل المشرف، والمدة التي أغلق فيها الروبوت الممر، وحالات التوقف غير المتوقع. الأرقام هنا مثال تخيلي لتوضيح طريقة التحليل وليست نتائج جهاز فعلي. معيار القبول ينبغي أن يشمل راحة المشاة وسلامتهم إلى جانب زمن توصيل الكتب.
جدول قبول يفرق بين الوظيفة والسلامة
يمكن أن ينجح الروبوت وظيفيًا في الوصول إلى الوجهة لكنه يفشل في قبول السلامة إذا اقترب من المشاة على نحو غير مقبول أو سد مخرجًا. لذلك افصل مؤشرات الملاحة عن مؤشرات المخاطر: إتمام المهمة، والتوقف عند عائق، وترك ممر مرور، واستجابة زر الإيقاف، والتعامل مع انقطاع الاتصال، وإدارة البيانات. اكتب لكل اختبار حالة البداية، والخطوات، والمخرجات المتوقعة، وطريقة التوثيق، والمسؤول عن الاعتماد. لا تختزل النتيجة في علامة صح واحدة؛ احتفظ بمقاطع السجل ذات الصلة دون انتهاك خصوصية الأشخاص. وتأكد من أن معايير القبول معتمدة من صاحب الموقع والمتخصصين لا من فريق التسويق فقط.
لا تمثل هذه الصفوف شهادة مطابقة أو حدودًا رقمية معتمدة.
| ظهور عائق | توقف ضمن حدود الخطة | اقتراب غير مقبول |
| مرور كرسي متحرك | مسار متاح دون إعاقة | سد الممر |
| انقطاع الاتصال | سلوك آمن متوقع | حركة غير قابلة للتحكم |
| تدخل المشرف | إيقاف واستعادة موثقان | تعذر التدخل |
| تغير الإضاءة | كشف موثوق ضمن النطاق | فقد عوائق مؤثرة |
دور الإنسان عند فشل الاستقلالية
حتى الروبوت الذي يعمل ذاتيًا معظم الوقت يحتاج خطة تدخل عند العطل. من يستطيع إيقافه؟ كيف يُبعد عن مسار الطوارئ؟ هل توجد آلية لتحريك الجهاز يدويًا دون الإضرار بالمحركات؟ ما الإجراء إذا تعطلت البطارية في منحدر؟ اكتب تعليمات قصيرة متاحة للعاملين، ودربهم في بيئة آمنة، ولا تفترض أنهم سيقرؤون دليلًا طويلًا أثناء حادث. تجنب السماح لأي زائر بالتحكم في الجهاز عبر زر غير مصرح به، مع بقاء وسيلة الإيقاف الطارئ واضحة ومناسبة. سجل كل تدخل بشري وسببه، لأن كثرة التدخل قد تعني أن نطاق التشغيل أوسع من قدرة النظام.
متى تحتاج إعادة اختبار؟
تغيير نسخة البرنامج أو خريطة المبنى أو نوع الحمولة أو سرعة الحركة قد يغير سلوك الروبوت. ضع قواعد لإعادة الاختبار عند كل تغيير مؤثر، لا جدولًا زمنيًا شكليًا فقط. راجع سجل الحوادث القريبة من الوقوع، لا الحوادث التي تسببت بإصابة فحسب. قد تكشف حالات توقف مفاجئ أو اقتراب غير مريح عن خطر قبل حدوث اصطدام. افصل بين تجربة قبول أولية ومراقبة تشغيل مستمرة؛ الأولى تختبر سيناريوهات محددة، والثانية تكشف تغير الظروف مع الزمن. وإذا ظهرت حالة غير متوقعة عالية الخطورة، أوقف النطاق المتأثر إلى أن يراجع المختصون السبب ويثبتوا فعالية التصحيح.
القرار النهائي ليس عدد الرحلات فقط
عند تقييم مشروع روبوت خدمة، ضع في الميزان سلامة المارة، وقبول العاملين، وموثوقية التوصيل، وتكلفة الإشراف، وأثر الجهاز على حركة المكان. قد يكون الحل اليدوي أفضل في ممر ضيق أو موسم ازدحام، بينما يفيد الروبوت في ساعات محددة ومسارات واضحة. لا تجعل شراء الجهاز التزامًا بتشغيله في كل مكان. ابدأ بنطاق ضيق يمكن قياسه، ثم وسّع الاستخدام بناءً على نتائج موثقة. وإذا لم تتوفر وسيلة توقف آمن أو تدخل بشري مناسب، فلا تعالج النقص بإضافة لافتة تحذير وحدها. السلامة قرار تصميم وتشغيل ومراجعة مستمرة.
تسلسل اختبار القبول
- وثّق نطاق المسار والحمولة
- حدد المخاطر والمناطق الممنوعة
- اختبر التوقف بعوائق آمنة
- اختبر ازدحامًا محاكى دون تعريض الناس للخطر
- اختبر الاتصال والتحكم والتدخل البشري
- راجع سجلات الخصوصية والحوادث
- اعتمد النطاق أو ارفضه مع أسباب موثقة
مصادر ومعايير وقراءات داخلية
يمكن البدء بمعلومات ISO عن معايير الروبوتات ذات الصلة، بما فيها ISO 13482 للروبوتات المساعدة الشخصية ضمن نطاقها المحدد: https://www.iso.org/standard/53820.html ، ومراجعة إرشادات NIST لأبحاث الروبوتات وقياس أدائها: https://www.nist.gov/robotics . يجب الرجوع إلى نص المعيار المعمول به وتعليمات المصنع والمتطلبات المحلية قبل أي ادعاء امتثال؛ هذا المقال لا يحل محل تقييم سلامة مهني. اقرأ أيضًا داخل إيجي تاج «الروبوتات الخدمية: كيف نميز الاستخدام العملي من العرض التسويقي؟» على /ar/articles/ الروبوتات-الخدمية-كيف-نميز-الاستخدام-العملي-من-العرض-التسويقي-topic-20261016-01، فهو يناقش جدوى التبني العامة، بينما يركز هذا الدليل على اختبار ممر محدد.
شارك في تقييم ونقاش المقال
رأيك يضيف قيمة للمقال ويساعدنا على تحسين المحتوى والنقاش حوله.
النقاش
جارٍ تحميل التعليقات…